개인 프로젝트· 진행 중
ROS2 산업용 로봇 셀 통합
자기주도 개인 프로젝트
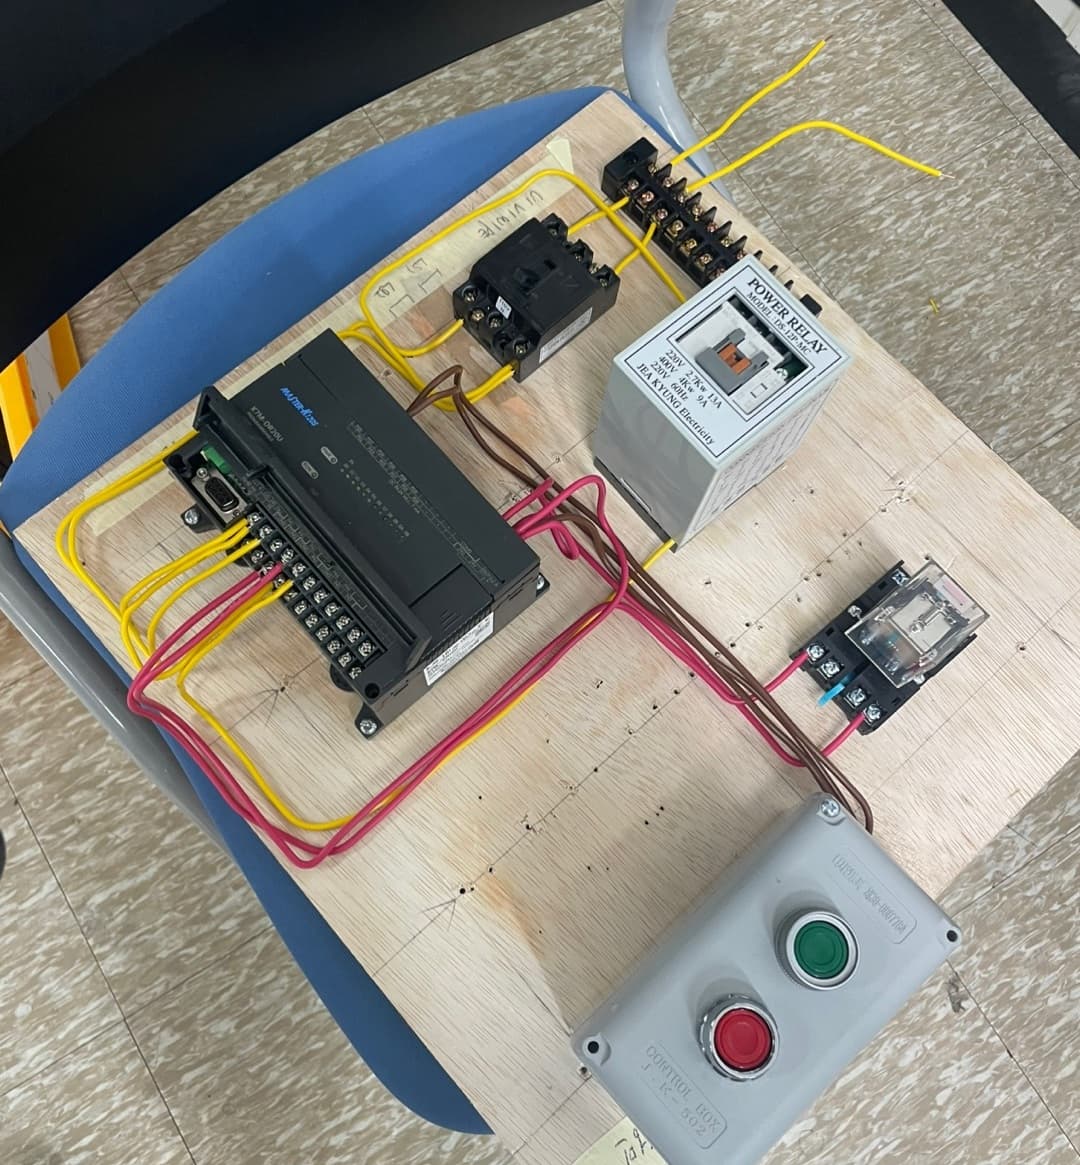
이미 완료한 PLC·실제 하드웨어 연동 위에 ROS2 제어 계층을 올리는 프로젝트입니다.
완료한 기반
- PLC-Neuromeka 실제 하드웨어 연동
- CC-Link 핸드셰이크 로직 검토
- 다중 도크 순서 제어 및 서보 로딩 도크 조정
다음 계획
- ROS2 제어 계층
- 오케스트레이션 및 상태 머신
- 타임아웃, 고장, 복구 처리
- 향후 인지 및 엣지 AI 연동
기여 범위
자습 시간에 시작한 개인 프로젝트로, 교육시설의 공용 하드웨어를 사용합니다. ROS2 제어 계층부터는 아직 진행 전입니다.
Mitsubishi PLC · CC-Link · Neuromeka · Servo docks